Muscoli artificiali stampati in 3D: la De Montfort University esplora metamateriali piezoelettrici per la robotica morbida
La De Montfort University di Leicester ha annunciato il 20 ottobre 2026 un progetto di ricerca dedicato allo sviluppo di attuatori stampati in 3D per la robotica morbida. Il ricercatore Meisam Abdi guiderà il lavoro grazie a una Royal Academy of Engineering/Leverhulme Trust Research Fellowship per il 2026–2027.
L’obiettivo non è commercializzare un muscolo artificiale già pronto. Il progetto mira a sviluppare un prototipo e a stabilire metodi di progettazione e fabbricazione per metamateriali piezoelettrici.
- La De Montfort University studia attuatori stampati in 3D basati su metamateriali piezoelettrici
- Il progetto è finanziato dalla Royal Academy of Engineering e dal Leverhulme Trust per il 2026–2027
- L’obiettivo è creare prototipi per la robotica morbida, non prodotti commerciali
- I metamateriali combinano funzioni di attuazione e rilevamento senza componenti esterni ingombranti
Perché la robotica morbida richiede soluzioni diverse
I robot industriali tradizionali funzionano bene con carichi definiti e movimenti ripetitivi, ma diventano meno adatti quando serve interazione con oggetti fragili o persone.
I robot convenzionali usano motori elettrici, riduttori, ingranaggi e giunti rigidi. Questa architettura garantisce precisione e ripetibilità in ambienti strutturati.
La soft robotics cerca invece soluzioni capaci di deformarsi e adattarsi al contesto. Le strutture morbide distribuiscono il contatto su superfici più ampie e possono ridurre i picchi di forza in determinati scenari.
Una struttura morbida non è automaticamente sicura. Anche un attuatore flessibile può esercitare forze elevate o muoversi in modo imprevedibile.
Il vantaggio potenziale consiste nella possibilità di progettare proprietà meccaniche diverse. Questo richiede però materiali, controllo e sensori adeguati.
Molti sistemi morbidi attuali dipendono da pompe, circuiti pneumatici o componenti idraulici. Questi elementi occupano spazio e complicano la miniaturizzazione.
Il ruolo dei metamateriali piezoelettrici
I materiali piezoelettrici generano una risposta elettrica quando vengono deformati meccanicamente e, viceversa, si deformano quando sottoposti a un campo elettrico.
La reciprocità del fenomeno rende interessante una stessa classe di materiali per funzioni di attuazione e di rilevamento. Un singolo componente può quindi muoversi e contemporaneamente misurare il proprio stato.
La piezoelettricità non implica però che qualsiasi materiale possa compiere grandi movimenti. Molti piezoelettrici efficienti producono deformazioni relativamente piccole.
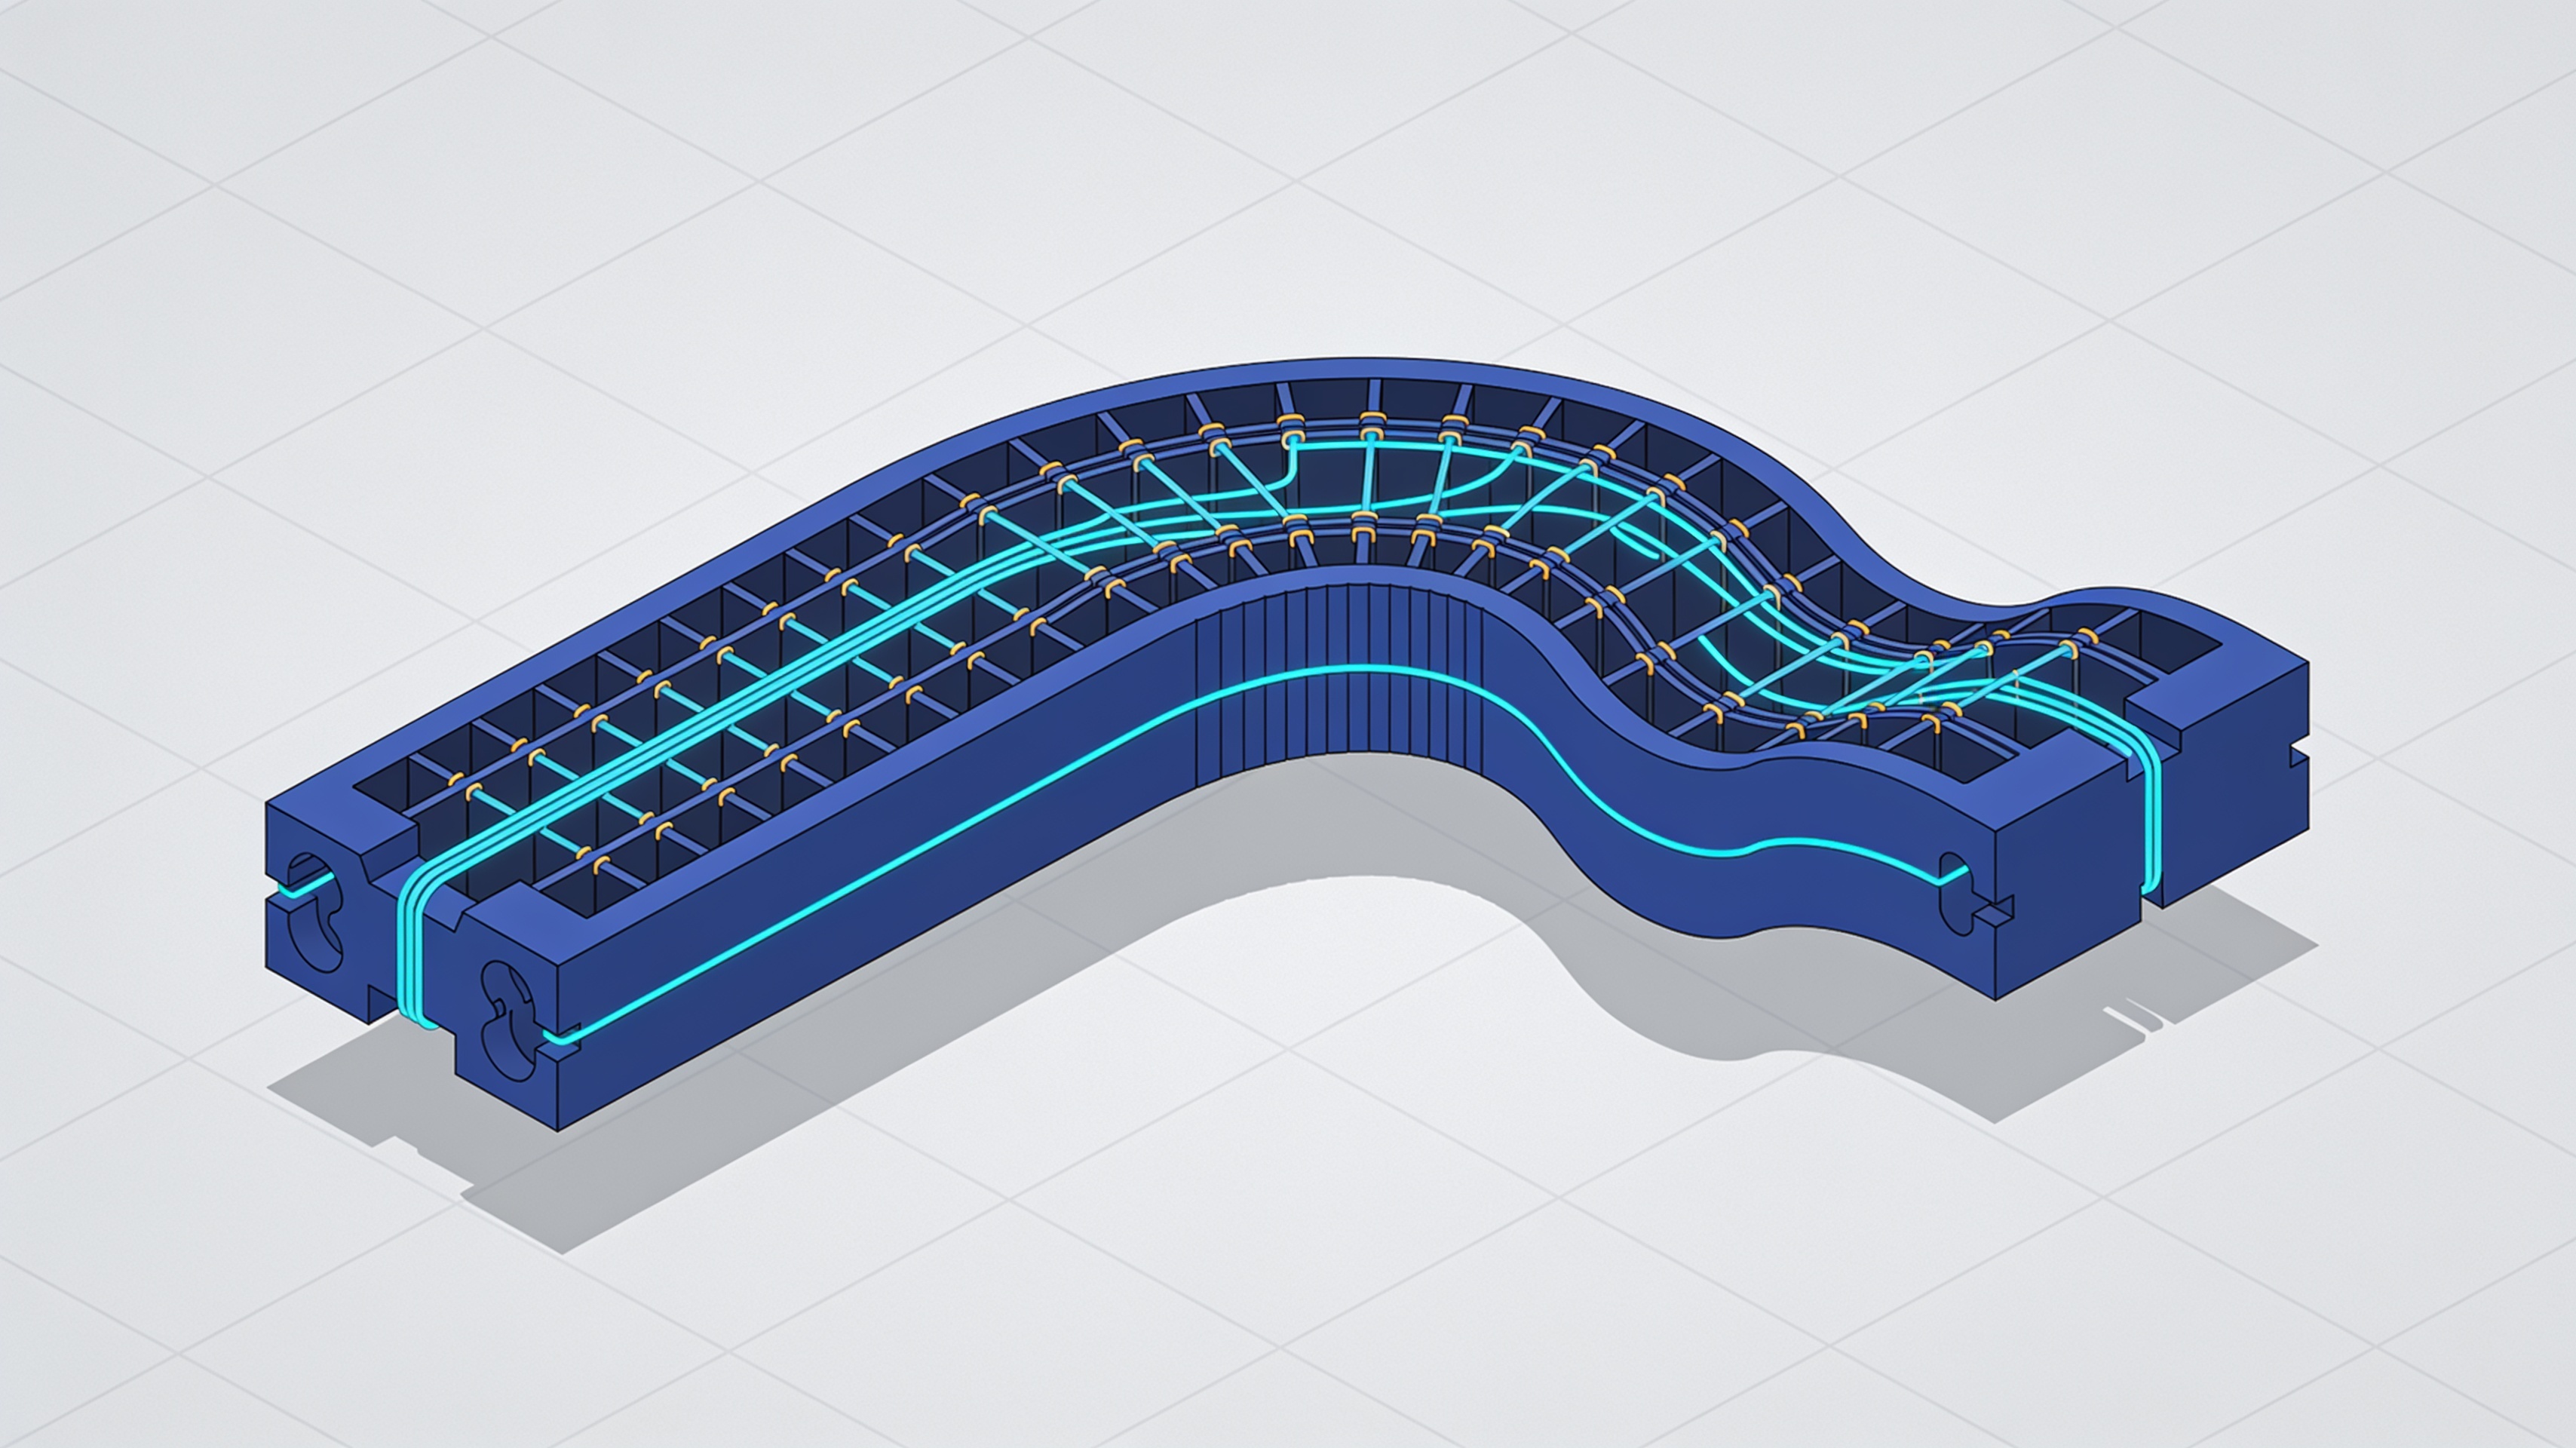
Per ottenere uno spostamento utile occorre considerare la geometria della struttura. I metamateriali sono architetture progettate per amplificare o modificare il comportamento del materiale base attraverso la forma.
Stampa 3D come strumento di fabbricazione
La manifattura additiva permette di realizzare geometrie complesse che sarebbero difficili o impossibili da produrre con tecniche convenzionali.
Il progetto della De Montfort University esplorerà l’uso della stampa 3D per realizzare queste strutture architettate. La produzione additiva consente di integrare canali, cavità e pattern geometrici specifici in un unico processo.
L’approccio prevede lo sviluppo di metodi di progettazione parametrica. Questo significa definire regole che collegano parametri geometrici alle prestazioni desiderate.
La combinazione tra materiali intelligenti e libertà geometrica offerta dalla stampa 3D rappresenta il nucleo del progetto britannico. L’obiettivo è eliminare la dipendenza da alimentazioni esterne ingombranti.
Applicazioni potenziali oltre i muscoli artificiali
Oltre alla robotica morbida, i metamateriali piezoelettrici stampati in 3D potrebbero trovare impiego in applicazioni di energy harvesting.
Il recupero di energia da vibrazioni o deformazioni rappresenta un’altra area di interesse. Strutture capaci di convertire movimenti meccanici in segnali elettrici potrebbero alimentare sensori distribuiti.
Le funzioni di sensing integrate permetterebbero di monitorare lo stato della struttura senza aggiungere componenti separati. Questo semplifica l’architettura complessiva del sistema.
Il progetto non promette risultati immediati. Si tratta di ricerca esplorativa destinata a stabilire fondamenti per sviluppi futuri.
La fellowship 2026–2027 fornirà il tempo e le risorse per validare i principi di base. Solo successivamente sarà possibile valutare la scalabilità e l’applicabilità industriale delle soluzioni sviluppate.
articolo scritto con l'ausilio di sistemi di intelligenza artificiale
Q&A
Chi guida il progetto sui muscoli artificiali stampati in 3D alla De Montfort University?
Il progetto è guidato dal ricercatore Meisam Abdi, grazie a una Royal Academy of Engineering/Leverhulme Trust Research Fellowship per il 2026–2027. L'annuncio è del 20 ottobre 2026.
Qual è l'obiettivo del progetto della De Montfort University?
L'obiettivo non è commercializzare un muscolo artificiale già pronto, ma sviluppare un prototipo e stabilire metodi di progettazione e fabbricazione per metamateriali piezoelettrici destinati alla robotica morbida.
Perché i metamateriali piezoelettrici sono interessanti per la robotica morbida?
I materiali piezoelettrici generano una risposta elettrica quando deformati e si deformano sotto un campo elettrico. Questa reciprocità permette a un singolo componente di muoversi e misurare contemporaneamente il proprio stato, senza componenti esterni ingombranti.
Quali limiti hanno i sistemi morbidi attuali secondo il progetto?
Molti sistemi morbidi dipendono da pompe, circuiti pneumatici o componenti idraulici che occupano spazio e complicano la miniaturizzazione. Inoltre, una struttura morbida non è automaticamente sicura: può esercitare forze elevate o muoversi in modo imprevedibile.
La piezoelettricità garantisce grandi movimenti negli attuatori?
No. La piezoelettricità non implica che qualsiasi materiale possa compiere grandi movimenti: molti piezoelettrici efficienti producono deformazioni relativamente limitate. Per questo il progetto punta sui metamateriali per ottenere proprietà meccaniche progettate.