Muscles artificiels imprimés en 3D : la De Montfort University explore des métamatériaux piézoélectriques pour la robotique souple
La De Montfort University de Leicester a annoncé le 20 octobre 2026 un projet de recherche consacré au développement d’actionneurs imprimés en 3D pour la robotique souple. Le chercheur Meisam Abdi dirigera les travaux grâce à une Royal Academy of Engineering/Leverhulme Trust Research Fellowship pour 2026–2027.
L’objectif n’est pas de commercialiser un muscle artificiel déjà prêt. Le projet vise à développer un prototype et à établir des méthodes de conception et de fabrication pour des métamatériaux piézoélectriques.
- La De Montfort University étudie des actionneurs imprimés en 3D basés sur des métamatériaux piézoélectriques
- Le projet est financé par la Royal Academy of Engineering et le Leverhulme Trust pour 2026–2027
- L’objectif est de créer des prototypes pour la robotique souple, et non des produits commerciaux
- Les métamatériaux combinent des fonctions d’actionnement et de détection sans composants externes encombrants
Pourquoi la robotique souple nécessite des solutions différentes
Les robots industriels traditionnels fonctionnent bien avec des charges définies et des mouvements répétitifs, mais deviennent moins adaptés lorsqu’il faut interagir avec des objets fragiles ou des personnes.
Les robots conventionnels utilisent des moteurs électriques, des réducteurs, des engrenages et des joints rigides. Cette architecture garantit précision et répétabilité dans des environnements structurés.
La robotique souple cherche en revanche des solutions capables de se déformer et de s'adapter au contexte. Les structures souples répartissent le contact sur des surfaces plus larges et peuvent réduire les pics de force dans certains scénarios.
Une structure souple n'est pas automatiquement sûre. Même un actionneur flexible peut exercer des forces élevées ou se déplacer de manière imprévisible.
L'avantage potentiel réside dans la possibilité de concevoir des propriétés mécaniques différentes. Cela exige toutefois des matériaux, un contrôle et des capteurs adaptés.
De nombreux systèmes souples actuels dépendent de pompes, de circuits pneumatiques ou de composants hydrauliques. Ces éléments occupent de l'espace et compliquent la miniaturisation.
Le rôle des métamatériaux piézoélectriques
Les matériaux piézoélectriques génèrent une réponse électrique lorsqu'ils sont déformés mécaniquement et, inversement, se déforment lorsqu'ils sont soumis à un champ électrique.
La réciprocité du phénomène rend intéressante une même classe de matériaux pour des fonctions d'actionnement et de détection. Un seul composant peut donc se déplacer et mesurer simultanément son propre état.
La piézoélectricité n'implique toutefois pas que tout matériau puisse effectuer de grands mouvements. De nombreux piézoélectriques efficaces produisent des déformations relativement faibles.
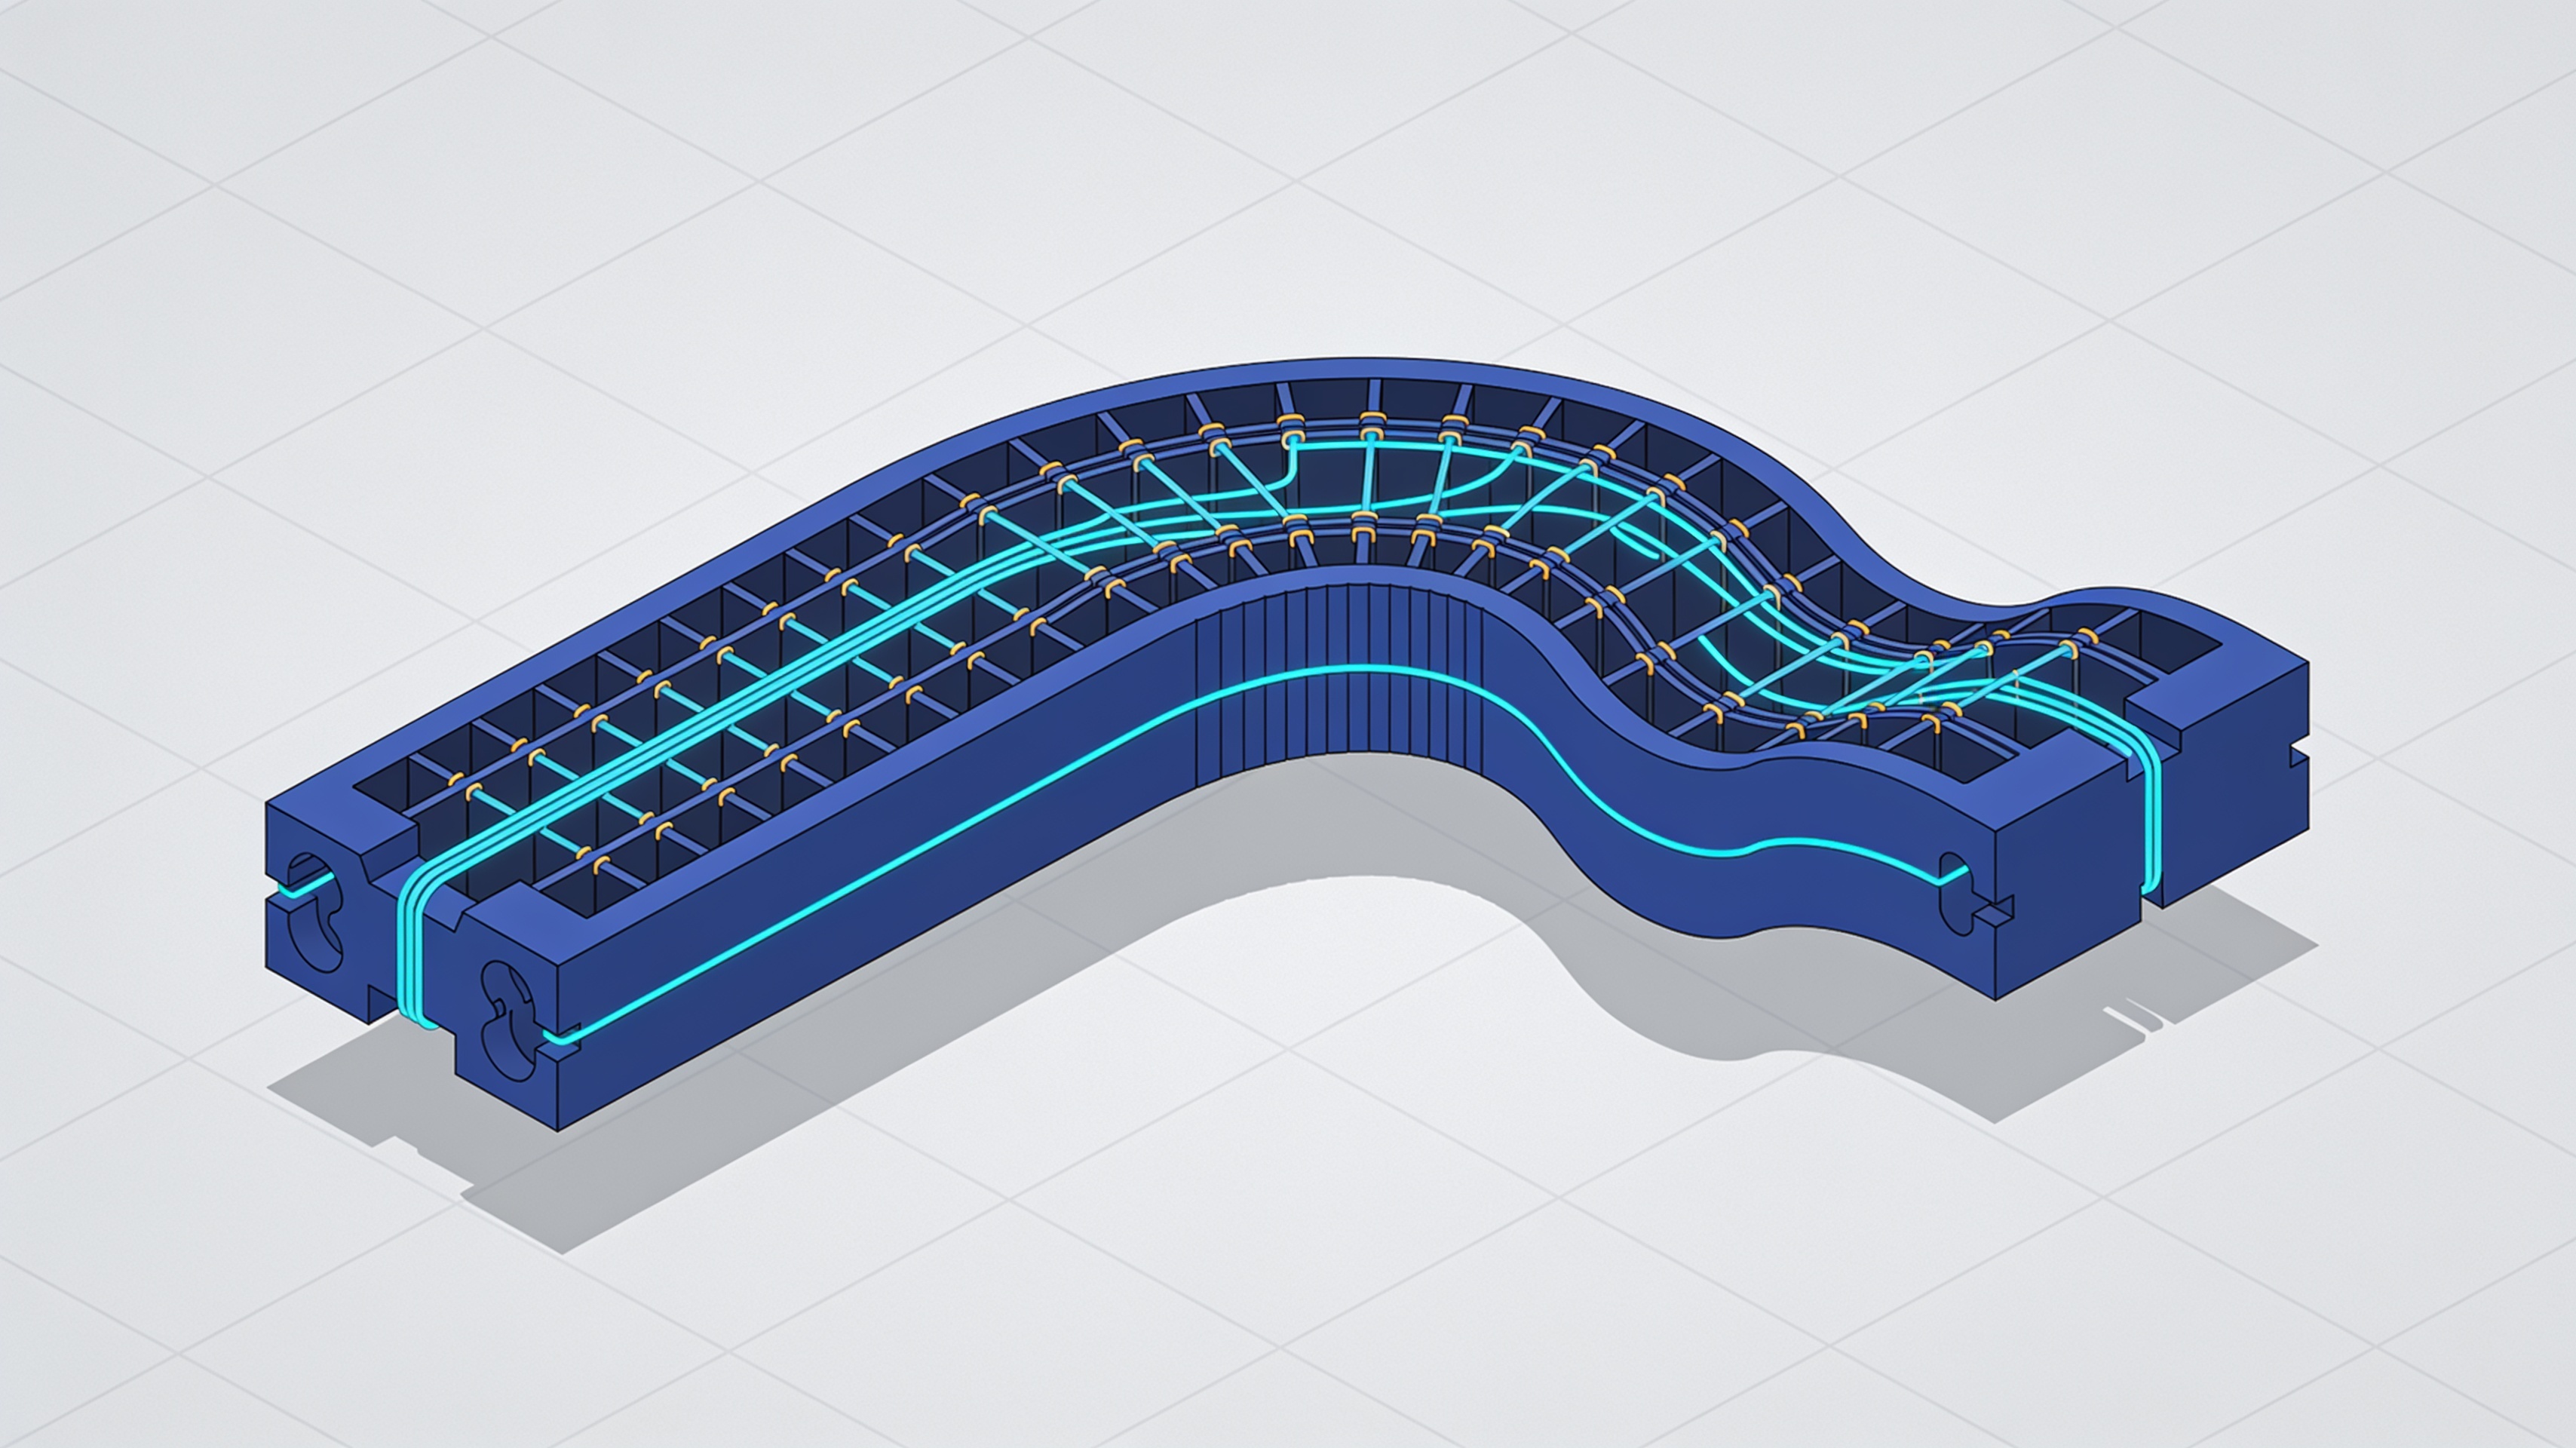
Pour obtenir un déplacement utile, il faut considérer la géométrie de la structure. Les métamatériaux sont des architectures conçues pour amplifier ou modifier le comportement du matériau de base grâce à leur forme.
L'impression 3D comme outil de fabrication
La fabrication additive permet de réaliser des géométries complexes qui seraient difficiles ou impossibles à produire avec des techniques conventionnelles.
Le projet de la De Montfort University explorera l'utilisation de l'impression 3D pour réaliser ces structures architecturées. La fabrication additive permet d'intégrer des canaux, des cavités et des motifs géométriques spécifiques dans un seul processus.
L'approche prévoit le développement de méthodes de conception paramétrique. Cela signifie définir des règles qui relient les paramètres géométriques aux performances souhaitées.
La combinaison entre matériaux intelligents et liberté géométrique offerte par l'impression 3D représente le cœur du projet britannique. L'objectif est d'éliminer la dépendance à des alimentations externes encombrantes.
Applications potentielles au-delà des muscles artificiels
Outre la robotique souple, les métamatériaux piézoélectriques imprimés en 3D pourraient trouver une application dans la récupération d'énergie.
La récupération d'énergie à partir de vibrations ou de déformations représente un autre domaine d'intérêt. Des structures capables de convertir des mouvements mécaniques en signaux électriques pourraient alimenter des capteurs distribués.
Les fonctions de détection intégrées permettraient de surveiller l'état de la structure sans ajouter de composants séparés. Cela simplifie l'architecture globale du système.
Le projet ne promet pas de résultats immédiats. Il s'agit d'une recherche exploratoire destinée à établir des fondements pour des développements futurs.
La bourse 2026–2027 fournira le temps et les ressources nécessaires pour valider les principes de base. Ce n'est qu'ensuite qu'il sera possible d'évaluer l'évolutivité et l'applicabilité industrielle des solutions développées.
article écrit à l'aide de systèmes d'intelligence artificielle
Questions & Réponses
Qui dirige le projet sur les muscles artificiels imprimés en 3D à la De Montfort University ?
Le projet est dirigé par le chercheur Meisam Abdi, grâce à une bourse de recherche Royal Academy of Engineering/Leverhulme Trust pour 2026–2027. L'annonce date du 20 octobre 2026.
Quel est l'objectif du projet de la De Montfort University ?
L'objectif n'est pas de commercialiser un muscle artificiel prêt à l'emploi, mais de développer un prototype et d'établir des méthodes de conception et de fabrication pour des métamatériaux piézoélectriques destinés à la robotique souple.
Pourquoi les métamatériaux piézoélectriques sont-ils intéressants pour la robotique souple ?
Les matériaux piézoélectriques génèrent une réponse électrique lorsqu'ils sont déformés et se déforment sous un champ électrique. Cette réciprocité permet à un seul composant de se mouvoir et de mesurer simultanément son propre état, sans composants externes encombrants.
Quelles limites ont les systèmes souples actuels selon le projet ?
De nombreux systèmes souples dépendent de pompes, de circuits pneumatiques ou de composants hydrauliques qui occupent de l'espace et compliquent la miniaturisation. De plus, une structure souple n'est pas automatiquement sûre : elle peut exercer des forces élevées ou se déplacer de manière imprévisible.
La piézoélectricité garantit-elle de grands mouvements dans les actionneurs ?
Non. La piézoélectricité n'implique pas que tout matériau puisse effectuer de grands mouvements : de nombreux piézoélectriques efficaces produisent des déformations relativement limitées. C'est pourquoi le projet mise sur les métamatériaux pour obtenir des propriétés mécaniques conçues.